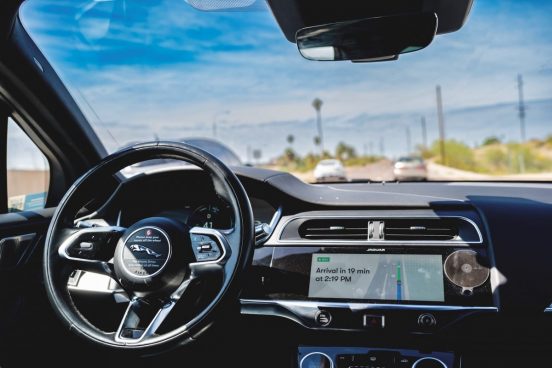


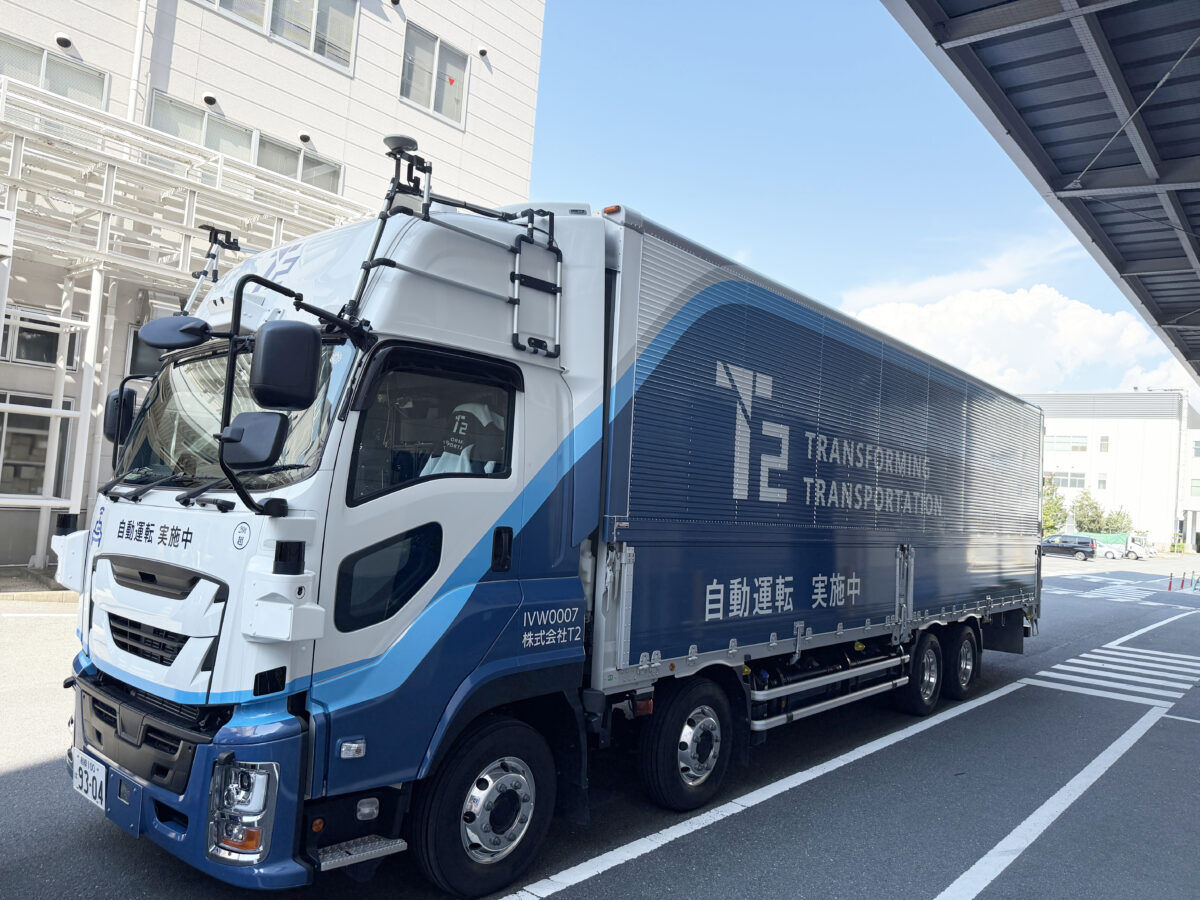
自動運転トラックが、すでに日本の高速道路で荷物を運んでいることをご存じだろうか。
自動運転技術を開発するT2は、関東~関西間で商用運行を開始し、高速道路本線約500kmを、ドライバーによるハンドル操作なしで走破することにも成功した。もっとも、同社による自動運転は、人の監視が必要な「レベル2」にとどまっている。
完全無人化に向けては、クルマだけでなく、道路側の技術革新も必要だ。自動運転の現在地と、それを支える技術の進化に迫る。
すでに高速道路を走っている自動運転トラック
自動運転による無人輸送の実用化が急がれる背景には、物流業界の深刻な人手不足がある。トラックドライバーの不足や労働時間規制の影響により、何も対策を講じなければ、2030年には国内の輸送力が約34%不足するとの試算もある。
この課題の解決に挑むのが、2022年設立のT2だ。同社は自動運転トラックの開発だけでなく、それを活用した運送事業も手掛ける。
2024年から食品や飲料、化学品など幅広い荷物の輸送実証を重ね、2025年7月には関東~関西間で商用運行を開始。佐川急便や西濃運輸、日本郵便などをはじめとする企業の荷物を運び、2026年9月には福山通運が手掛ける関東~九州・中四国間の中継輸送にもT2の自動運転トラックが組み込まれた。もはや実証実験だけの話ではなく、実際の物流を担い始めているのだ。
では、どのようにして大型トラックを自動で走らせているのか。T2の自動運転トラックは市販の車両をベースとしており、周囲を撮影するカメラ12台、レーザー光で物体までの距離などを測るLiDAR(ライダー)3台、レーダー10基を後付けしている。こうしたセンサーの情報を組み合わせ、周囲の車両や車線、自車の位置などを把握しながら走行する。
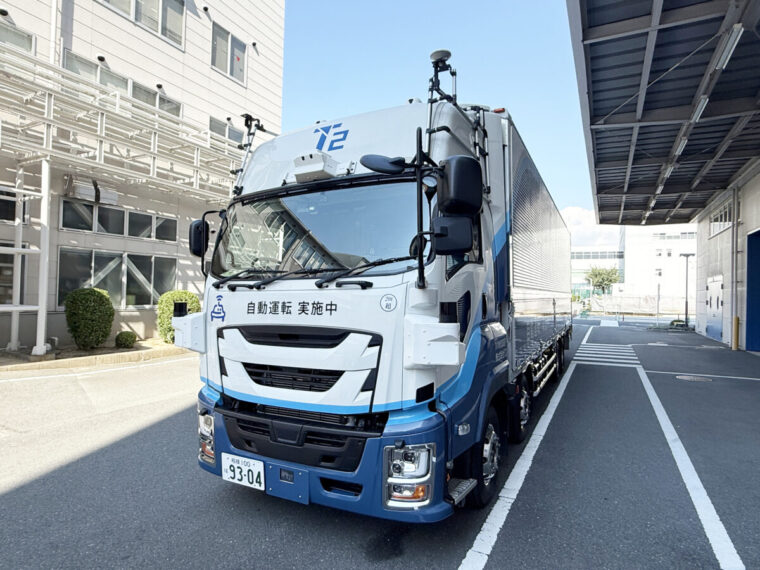
技術面も着実に進歩している。2026年3月には、道路工事で車線が閉鎖された際の車線変更や、合流車両への譲り減速にも対応し、高速道路本線約500kmを自動運転で走破。さらに5月には、車幅約2.5mのトラックで、幅が約3mしかない料金所の通行レーンを自動運転のまま通過することにも成功した。もっとも、これらはいずれもドライバーが乗車する自動運転「レベル2」での成果である。自動運転ではあるが、完全無人ではないことも事実だ。
目指すは完全無人化。実現に向けた課題は?
T2が次に目指すのは、2027年度以降の自動運転「レベル4」による幹線輸送の実現だ。レベル2では、システムがハンドルやアクセル、ブレーキを操作していても、周囲の監視や緊急時の対応はドライバーが担う。一方、レベル4では、特定の条件下でシステムが運転操作や周囲の監視、緊急時の対応まで行うため、ドライバーが乗車する必要がなくなる。
T2が構想するのは、高速道路では無人運転、一般道では有人運転を行う物流システムだ。高速道路のインターチェンジ付近に「トランスゲート」と呼ばれる拠点を設け、そこで有人運転と無人運転を切り替える。一般道ではドライバーが運転し、高速道路では、ドライバーが乗車せずに自動で走行する仕組みだ。長距離輸送の大部分を自動運転に任せることで、ドライバーの負担軽減や輸送効率の向上を目指す。
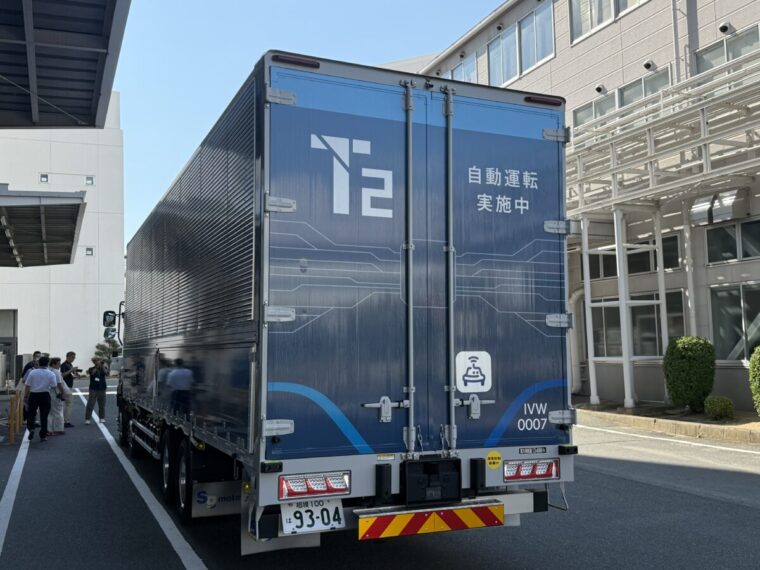
もっとも、完全無人化へのハードルは高い。特に難しいのが、想定外の事態への対応だ。たとえば、豪雨や降雪によって道路の白線が見えなくなった場合、自動運転を継続できるのか。道路上に予期せぬ障害物が現れた場合、どう対処するのか。安全に走行できる条件を明確化し、その条件を満たさなくなった際には安全に停止できる仕組みも必要となる。
さらに、無人車両を遠隔から監視し、トラブルが発生した際、現場にすぐ駆けつけられる体制の整備も欠かせない。車両の認可や運行に関する許可など、制度面の課題もある。
こうした課題の解決に向け、道路側から自動運転を支援する取り組みも進んでいる。道路照明を開発・生産するパナソニック エレクトリックワークス(以下、EW社)は、光の側面から自動運転をサポートする実証をT2と共同で行っている。
自動運転を支える道路照明の進化
道路照明はこれまで、ドライバーが夜間に道路状況や障害物を認識しやすくするための設備だった。しかし、人が運転する車と自動運転車が混在する社会では、人間の目だけでなく、車載カメラやセンサーにとっても「見やすい」道路であることが重要になる。
そこでEW社が着目したのが、高速道路で採用が進む「低位置照明」だ。従来、高速道路の照明といえば、高さ約10mのポールの先端に設置する方式が一般的だった。一方、低位置照明は防護壁の上など、高さ約1.2mの位置に設置する。設置・メンテナンス時の高所作業や、それに伴う交通規制を減らせるほか、ポールの倒壊リスクや周囲への光漏れを抑えられるメリットもある。2024年7月にはNEXCOの標準仕様書が改訂され、高速道路本線の連続照明では、原則として低位置照明方式を採用することが定められた。その普及はまだ途上にあるが、今後の拡大が見込まれている。
ただし、低位置照明は、光源がドライバーの目線に近くなるため、まぶしさを抑える工夫が必要だ。そこでEW社は、光を横方向に広く届けながら、ドライバーの目に入りやすい角度の光を抑える配光制御技術を採用している。
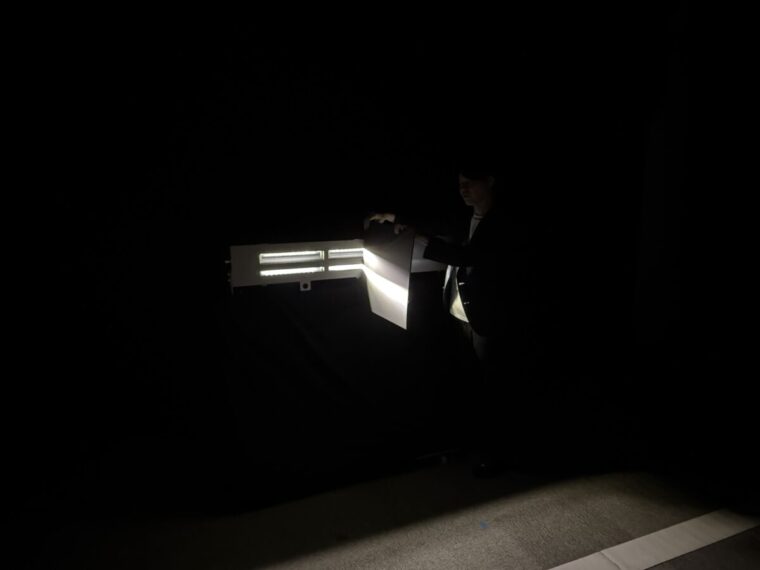
EW社とT2は、2026年1月、日本自動車研究所のテストコースで、低位置照明が自動運転トラックの白線認識に与える影響を検証する実験を行った。測定地点ごとに車両を停止させ、ヘッドライトだけの場合と、低位置照明を加えた場合とで、車載カメラによる白線の検知距離を比較した。
その結果、特定の照明条件下ではあるものの、白線の検知距離が最大で2.3倍以上に伸びた。この結果は、白線の明るさや光のムラを適切に制御すれば、車載カメラの認識性能を向上させられる可能性があることを示している。
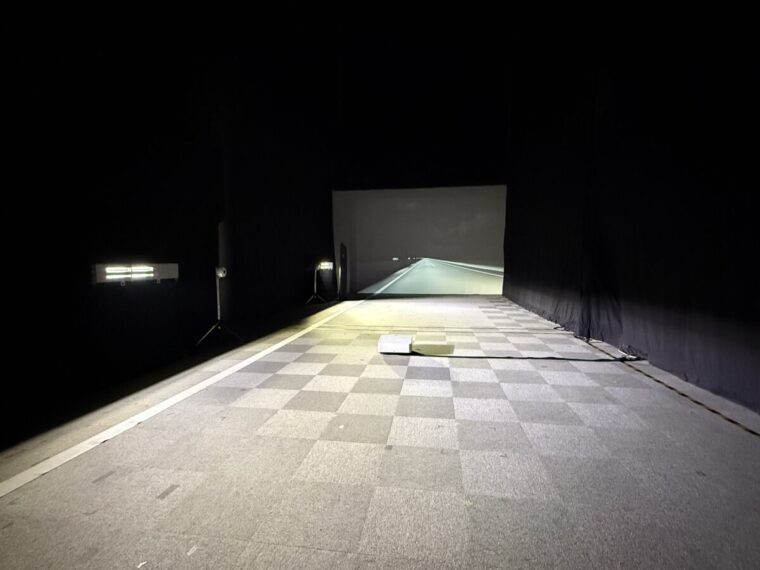
もちろん、あらゆる道路環境で同様の効果が得られるとは限らない。しかし、道路照明を自動運転の観点から最適化することで、クルマの認識能力を高められるという点は興味深い。今後は人間と自動運転車の双方にとって最適な道路設計が求められていくだろう。
道路の「目」が、自動運転車の死角をカバーする
道路側から自動運転を支援する技術は、照明だけではない。もうひとつ注目したいのが、道路に設置したセンサーを活用する「路車協調システム」だ。
自動運転車は車載カメラやLiDARなどで周囲の状況を把握するが、それだけでは認識できない場所もある。たとえば、カーブの先に落下物があっても、車載センサーの死角に入っていれば検知できない。また、高速道路の合流地点では、本線を走る車両の状況を十分に把握できない場合もある。
そこで、道路側に設置したセンサーで車両の位置や速度、障害物などを検知し、その情報を無線通信で自動運転車に提供するのが路車協調システムだ。パナソニックグループではこの技術の開発を進めており、2025年の大阪・関西万博では、会場と駐車場を結ぶ自動運転シャトルバスの走行支援にも活用された。
さらにEW社が取り組んでいるのが、道路側のセンサーを低位置照明と一体化させる技術だ。従来の路車協調システムではセンサーを高所に設置することが多かったが、低位置化すれば設置や保守の負担を軽減できる。
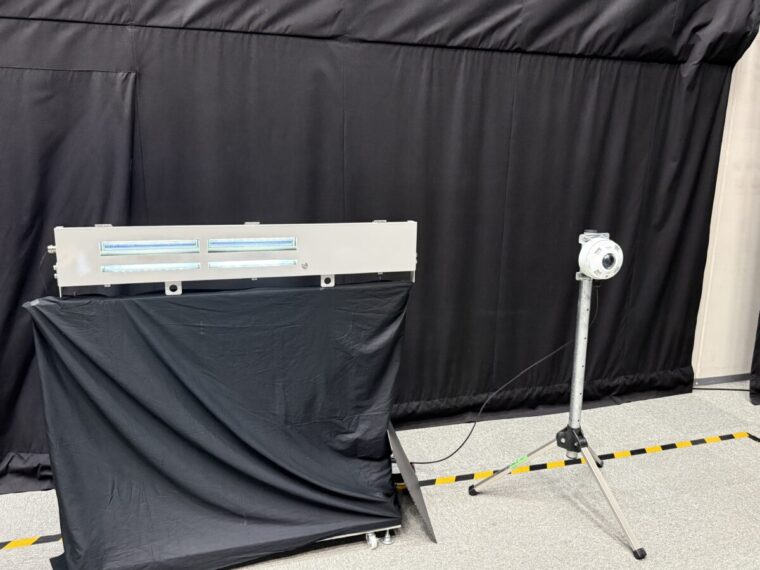
ただし、センサーの位置が低いと、手前の車両が遮蔽物となり、奥の車線を走る車両が検知しにくくなる。そこでEW社は、複数のセンサーを道路沿いに並べる「アレー配置」を実験で採用。異なる位置から多角的に検知することで死角を補い、実証実験では、自動運転支援に重要な先頭車両の検知において、従来の高所設置方式と同等の性能が得られることを確認した。
なお、今回の実証ではセンサーのみを設置しており、照明との一体化は今後進めていくという。将来的には、道路を照らす照明と周囲の状況を把握するセンサーを組み合わせ、自動運転車に情報を提供する新たな道路インフラの実現を目指している。
クルマと道路がともに進化する、自動運転時代の高速道路
こうした技術の実用化に向け、EW社は今後も実証実験を重ね、道路インフラとしての仕様化を進める方針だ。国土交通省や道路管理者への提案を通じ、2030年までに合流部やカーブなどの主要箇所から導入を開始することを目指している。2030年代には、幹線道路を中心に、本格的な社会実装を進めていく構想だ。
その先にあるのは、道路照明を単なる「道を照らす設備」から、道路の状況を把握し、自動運転車に情報を提供する「デジタルインフラ」へと進化させる姿だ。センサーで取得した情報は、自動運転の支援だけでなく、車間距離や路面の損傷の把握など、道路の維持管理にも活用できる可能性があるという。
一方、T2も2027年度以降のレベル4自動運転による幹線輸送の開始を目指し、運行エリアを九州方面にも広げながら、2030年代には2000台規模の運行を構想している。
もちろん、技術が進化すれば、すぐに完全無人化が実現するわけではない。技術面だけでなく、法制度や運行体制など、解決すべき課題は少なくないのが現実だ。それでも、クルマだけでなく、道路側の技術も進化しているのは心強い。これからの自動運転は、もはやクルマ単独の技術ではない。クルマと道路が互いに協調することで、より安全な無人運転の実現が近づいてくるだろう。